
PICRAH 4.0 – Robótica adaptativa y aprendizaje federado
Plataforma inteligente y cibersegura para la optimización adaptativa en la operación simulada de robots autónomos heterogéneos.
Plataforma inteligente y cibersegura para la optimización adaptativa en la operación simulada de robots autónomos heterogéneos
- Financiado por
- CDTI – España, nacional
- Institución
- Centro de investigación Ceit
- Función
- Colaborador de investigación
- Fecha
- Incorporación en noviembre de 2026
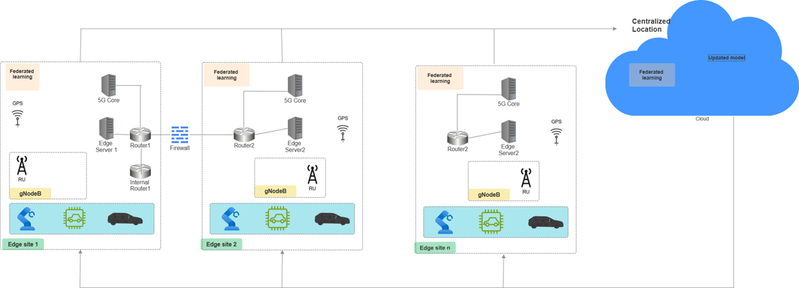
Hasta ahora he elaborado el estado del arte sobre aprendizaje federado aplicado a robots autónomos mediante optimización adaptativa en la operación simulada de robots autónomos heterogéneos. También he contribuido a protocolos de ciberseguridad de datos para la monitorización y la gestión del tráfico de red, y he desarrollado algoritmos de aprendizaje automático supervisado y no supervisado para detectar anomalías en el tráfico, entre ellos un sistema de detección de intrusiones (IDS) basado en agrupamiento espectral que identifica cuatro tipos de ataque en el tráfico de red de robots industriales.
Soy coautor del artículo «Anomaly Detection Using Machine Learning for Robotics Environments on 5G Networks», publicado en la revista Technologies, que describe la arquitectura desplegada y los modelos de detección de anomalías con datos de proceso. Además, he desarrollado un sistema de detección de intrusiones basado en IA para redes IoT que utilizan MQTT.
Más información sobre mi participación en este proyecto: proyectos en LinkedIn. Proyecto relacionado: ADILAGUN – IA distribuida para la industria.
Referencias
- Oses, M.D., Paz, A.D., Figueroa-Lorenzo, S., Arrizabalaga, S. and Rodriguez-Jorge, R., 2026. Anomaly Detection Using Machine Learning for Robotics Environments on 5G Networks. Technologies.